تصور کنید که یک جسم سنگین مانند آچار لوله را با یک دست گرفته اید. احتمالاً آچار را با تمام انگشتان خود می گیرید، نه فقط با نوک انگشتان. گیرنده های حسی در پوست شما که در طول هر انگشت شما قرار دارند، اطلاعاتی را در مورد ابزاری که در دست گرفته اید به مغز شما ارسال می کنند.
در دست روباتیک، حسگرهای لمسی که از دوربین ها برای به دست آوردن اطلاعات در مورد اشیاء گرفته شده استفاده می کنند، کوچک و مسطح هستند، بنابراین اغلب در نوک انگشتان یافت می شوند. این ربات ها به نوبه خود فقط از نوک انگشتان خود برای گرفتن اشیا و معمولاً با نیشگون گرفتن استفاده می کنند. این کار کارهای دستکاری را که می توانند انجام دهند محدود می کند.
محققان MIT یک حسگر لمسی مبتنی بر دوربین ساخته اند که بلند، خمیده و به شکل انگشت انسان است. دستگاه آنها حس لامسه با وضوح بالا را در یک منطقه بزرگ ایجاد می کند. این سنسور که GelSight Svelte نام دارد از دو آینه برای بازتاب و شکست نور استفاده می کند، بنابراین یک دوربین منفرد که در پایه سنسور قرار دارد می تواند تمام طول انگشت را ببیند.
علاوه بر این، محققان این حسگر انگشتی شکل را با یک ستون فقرات انعطاف پذیر ساختند. با اندازه گیری نحوه خم شدن ستون فقرات هنگام لمس انگشت با یک جسم، آنها می توانند نیروی اعمال شده به سنسور را تخمین بزنند.
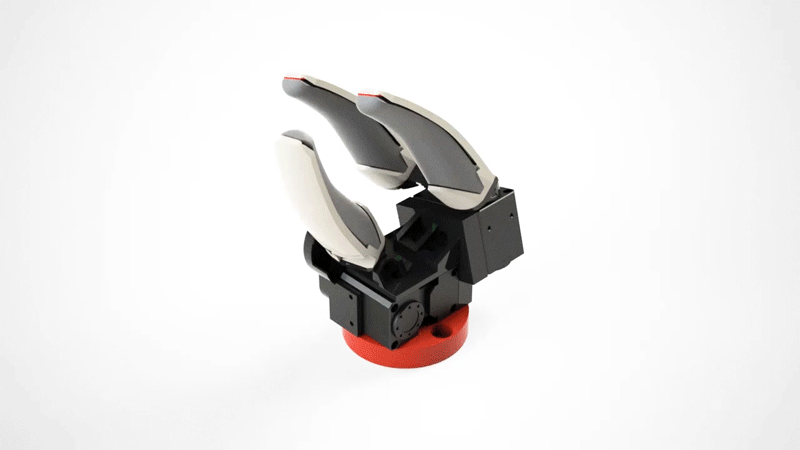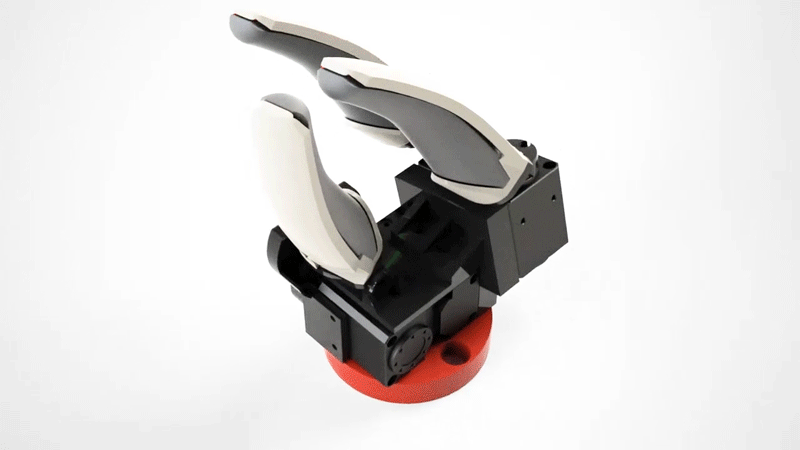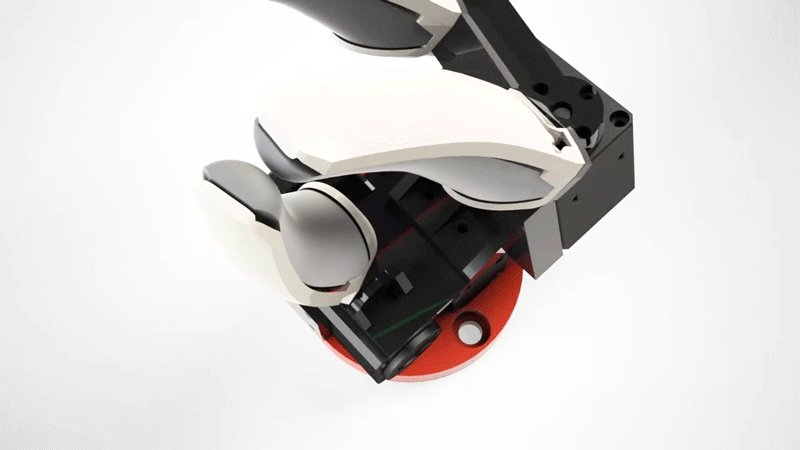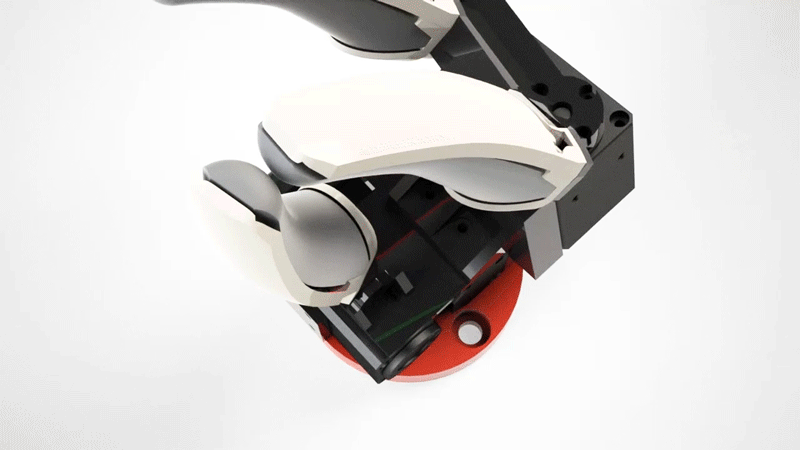
آنها از سنسورهای GelSight Svelte برای تولید الف استفاده کردند بازوی رباتیک که با استفاده از تمام ناحیه حسی سه انگشت خود می توانست جسم سنگینی مانند انسان را بگیرد. بازو همچنین میتواند همان دستگیرههای گیرهای که در گیرههای روباتیک سنتی رایج است را انجام دهد.
اعتبار: با حسن نیت از محققین
از آنجایی که حسگر جدید ما به شکل انگشت انسان است، میتوانیم به جای استفاده از گیره برای کارهای مختلف، از آن برای ساختن انواع دستگیرهها برای کارهای مختلف استفاده کنیم.» کارهای زیادی وجود دارد که می توانید با گرفتن فک موازی انجام دهید. آلن (جیالیان) ژائو، دانشجوی مهندسی مکانیک و نویسنده ارشد این مقاله گفت: حسگر ما واقعاً برخی از امکانات جدید را برای کارهای مختلف دستکاری که میتوانیم با روباتها انجام دهیم باز میکند. کاغذ از GelSight Svelte.
ژائو این مقاله را با نویسنده ارشد ادوارد ادلسون، پروفسور جان و دوروتی ویلسون استاد علوم بینایی در دپارتمان علوم مغز و شناختی و عضوی از آزمایشگاه علوم محاسباتی و هوش مصنوعی (CSAIL) نوشت. این تحقیق در کنفرانس IEEE در مورد ربات ها و سیستم های هوشمند ارائه خواهد شد.
آینه آینه ای
دوربینهای مورد استفاده در حسگرهای لمسی به دلیل اندازه، فاصله کانونی لنزها و زاویه دید محدود هستند. بنابراین، این حسگرهای لمسی معمولا کوچک و مسطح هستند و آنها را به نوک انگشتان ربات محدود می کند.
با یک ناحیه حسگر طولانی تر که بیشتر شبیه انگشت انسان است، دوربین باید دورتر از سطح سنسور قرار بگیرد تا کل منطقه را ببیند. این به ویژه به دلیل محدودیت های اندازه و شکل گیره رباتیک چالش برانگیز است.
ژائو و ادلسون این مشکل را با استفاده از دو آینه که نور را به یک دوربین منفرد واقع در پایه انگشت منعکس و منعکس میکنند، حل کردند.
GelSight Svelte شامل یک آینه صاف و زاویه دار است که در مقابل دوربین قرار می گیرد و یک آینه منحنی بلند که در طول پشت سنسور قرار می گیرد. این آینه ها پرتوهای نور دوربین را به گونه ای توزیع می کنند که دوربین می تواند تمام طول انگشت را ببیند.
برای بهینهسازی شکل، زاویه و انحنای آینهها، محققان نرمافزاری را برای شبیهسازی بازتاب و شکست نور طراحی کردند.
ژائو توضیح میدهد: «با این نرمافزار، میتوانیم به راحتی با محل قرارگیری آینهها و نحوه انحنای آنها بازی کنیم تا تصور کنیم که پس از ساختن سنسور، تصویر چقدر خوب به نظر میرسد.»
آینه ها، دوربین و دو مجموعه از LED های روشنایی به یک ستون فقرات پلاستیکی وصل شده و در یک پوسته انعطاف پذیر ساخته شده از ژل سیلیکون قرار گرفته اند. دوربین از داخل به پشت پوست نگاه می کند. بر اساس تغییر شکل، می تواند محل تماس را ببیند و هندسه سطح تماس جسم را اندازه گیری کند.
علاوه بر این، ماتریسهای LED قرمز و سبز به دلیل اشباع رنگ در مکانهای مختلف حسگر، تصور میکنند که ژل در هنگام گرفتن یک شی چقدر عمیق فشرده میشود.
محققان می توانند از این اطلاعات اشباع رنگ برای بازسازی یک تصویر عمق سه بعدی از شیء در حال درک استفاده کنند.
ستون فقرات پلاستیکی حسگر به آن اجازه می دهد تا اطلاعات حس عمقی، مانند گشتاور اعمال شده به انگشت را تعیین کند. ستون فقرات هنگام گرفتن یک شی خم می شود و خم می شود. محققان از یادگیری ماشینی برای تخمین میزان نیرو بر حسگر بر اساس این تغییر شکلهای ستون فقرات استفاده میکنند.
به گفته ژائو، با این حال، ترکیب این عناصر در یک حسگر کار آسانی نبود.
اطمینان از اینکه انحنای مناسبی برای آینه دارید تا با آنچه در شبیه سازی داریم کاملاً چالش برانگیز است. به علاوه، من متوجه شدم که برخی از انواع سوپرچسب وجود دارد که از سخت شدن سیلیکون جلوگیری می کند. برای ساختن سنسوری که واقعا کار می کرد، آزمایش های زیادی لازم بود.»
دستگیره همه کاره
پس از اصلاح طرح، محققان GelSight Svelte را با فشار دادن اجسامی مانند پیچ بر روی مکانهای مختلف حسگر آزمایش کردند تا وضوح تصویر را آزمایش کنند و ببینند که چقدر میتواند شکل جسم را تعیین کند.
آنها همچنین از سه حسگر برای ساخت یک دست GelSight Svelte استفاده کردند که میتواند چندین چنگ زدن را انجام دهد، از جمله نیشگون گرفتن، فشار دادن کناری و قدرتی که از کل ناحیه حسگر سه انگشت استفاده میکند. اکثر بازوهای رباتیک که به شکل قطره هایی با فک های موازی هستند، فقط می توانند یک نیشگون گرفتن را انجام دهند.
یک دستگیره قدرتمند سه انگشتی به یک بازوی رباتیک اجازه میدهد تا جسم سنگینتری را پایدارتر نگه دارد. با این حال، موچین زمانی مفید است که جسم بسیار کوچک باشد. او می گوید که توانایی انجام هر دو نوع گرفتن با یک دست به ربات انعطاف پذیری بیشتری می دهد.
با حرکت رو به جلو، محققان قصد دارند GelSight Svelte را بهبود بخشند تا حسگر مفصل شود و بتواند در مفاصل خم شود، بیشتر شبیه انگشت انسان.
حسگرهای انگشت لمسی به ربات ها اجازه می دهد تا از دوربین های ارزان قیمت برای جمع آوری تصاویر با وضوح بالا از تماس سطحی استفاده کنند و با نظارت بر تغییر شکل یک سطح انعطاف پذیر، ربات شکل تماس و نیروهای اعمال شده را تخمین می زند. مونرو کندی سوم، استادیار مهندسی مکانیک در دانشگاه استنفورد، گفت: این کار نشاندهنده پیشرفت در طراحی انگشت GelSight، با بهبود در پوشش کامل انگشت و توانایی تقریبی گشتاورهای خمشی با استفاده از تفاوتهای تصویر و یادگیری ماشینی است. در این مطالعه. بهبود حس لامسه یک ربات برای نزدیک شدن به توانایی های انسان یک ضرورت و شاید مشکل کاتالیزور برای توسعه روبات هایی است که قادر به کار بر روی وظایف پیچیده و ماهرانه هستند.
این تحقیق تا حدی توسط موسسه تحقیقاتی تویوتا حمایت شده است.


